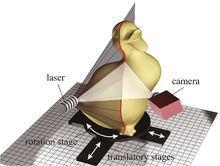
 Svrha 3D skeniranja je najčešće da se kreira point cloud od geometrijskih uzoraka na površini subjekta. Ove tačke mogu se dalje koristiti kako bi se izvela vrijednost, tj. oblik subjekta (ovaj proces se naziva rekonstrukcija).Ako je informacija o boji prikupljena na svakoj tački, onda se boje na površini subjekta također, mogu odrediti. 3D skeneri su vrlo slični kamerama. Kao i kamere i oni imaju vidno polje konusnog oblika, i kao kamere oni mogu samo skupljati informacije o površinama koje nisu zamračene, tj. tamne. Dok kamere prikupljaju podatke o boji površine u okviru njenog vidnog polja, 3D skeneri prikupljaju podatke o udaljenosti površine unutar vidnog polja. U većini situacija, jedno skeniranje neće rezultirati kompletnim modelom subjekta. Mnoga skeniranja, iz različitih smjerova, su potrebna da se dobije informacija o svim stranama subjekta. Ova skeniranja moraju biti dovedena u zajednički referentni sistem, proces koji se obično naziva poravnanje ili registracija, i nakon toga spojena da bi se dobio kompletan model.