Detaljnije o Inverznoj kinematici
Kinematika je grana mehanike koja se bavi proučavanjem pokreta tijela ne uzimajući u
obzir sile pod čijim se djelovanjem to pokretanje odvija. Krače rečeno : Kinematika je formalni opis kretanja.
Kinematika je jedan od pristupa animiranju modela. Pretpostavka je da je model sastavljen od određenog broja zglobova
¸povezanih čvrstim vezama. Svaki zglob može imati od jednog do tri stepeni slobode (eng. degree of freedom, DOF),
ovisno o broju osi u kojima može rotirati. Primjene u robotici daju 6 stepeni slobode, jer robotski
zgobovi mogu biti rotacijski i translacijski, svaki u tri osi.
Postoje dvije vrste kinematike : unaprijedna i inverzna.
Unaprijedna kinematika za manipulator (manipulator je prikladan termin preuzet iz robotike, a odnosi
se na promatrani model koji ima jedan nepomični zglob – bazu, i skup povezanih pomičnih zglobova)
zadaje položaje i uglove svih zglobova, te na osnovu njih izračunava položaj krajnje tačke manipulatora.
Ovo je trivijalan zadatak sa samo jednim rješenjem.
Inverzna kinematika radi postupak obrnut unaprijednoj kinematici – za zadanu krajnju tačku manipulatora ona
pronalazi položaje i uglove svih zglobova takve da manipulator bude u traženoj krajnjoj tački, ako je ista
dohvatljiva, ili što je moguće bliže ako nije dohvatljiva. Ovo je mnogo složeniji problem, često sa
beskonačno mnogo rješenja. Dakle, osnovni problem inverzne kinematike glasi : S obzirom na željeni položaj ruke
( kraja uvezane strukture), pod kojim uglom moraju biti zglobovi robota (stukture) ?
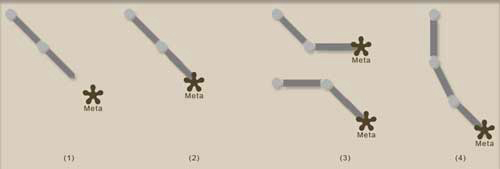
Ako imamo slučaj kao na slici (1) – tada problem očigledno nema rješenja, jer robot ne može dohvatiti metu.
Slučaj sa slike (2) ima samo jedno rješenje, jer robotska ruka je tačno tolike dužine, koliko je udaljena meta
Slučaj (3) – tu imamo dva rješenja, jer ruka može dobaviti metu pod dva različita ugla njenih zglobova.
U slučaju (4) imamo mnogo rješenja, jer postoje razni uglovi, pod kojima mogu biti zglobovi
a da se željena meta dobavi.